Inženýři z MIT vytvořili robota, který se plazí střevy jako had. Dovnitř se dostane sám, ústy nebo zezadu
Měkký robot o velikosti tlustého fixu dokáže v tenkém střevě snímat obraz, odebírat vzorky tkáně a aplikovat léčivo, a pohybuje se přitom jako had.
Obsah článku
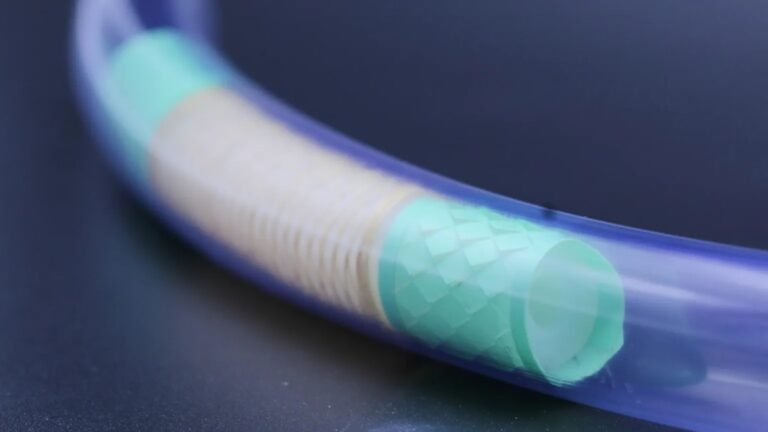
Tým vedený gastroenterologem a profesorem mechanického inženýrství Giovannim Traversem z Massachusettského technologického institutu (MIT) publikoval 28. října 2026 v časopise Science Robotics studii o zařízení nazvaném BIOSENTER. Jde o měkkého robota dlouhého 95 milimetrů a o průměru pouhých 14 milimetrů. Je navržený tak, aby mohl být zaveden ústy přes jícen nebo konečníkem, podobně jako při dnešním vyšetření pomocí dvojbalonového enteroskopu. Jakmile se dostane do trávicího traktu, dokáže se pohybovat samostatně. Střídavě ukotvuje hlavu a ocas ke stěně střeva a postupně mezi nimi posouvá své tělo. Pohybuje se tak trochu jako plazící se had. Právě tento princip mu umožňuje proniknout hluboko do tenkého střeva, kam běžné endoskopické přístroje nedosáhnou, a provádět tam vyšetření i drobné zákroky.
Jak se robot plazí a proč zrovna jako had
Tenké střevo představuje pro podobná zařízení mimořádně náročné prostředí. U člověka měří přibližně šest až sedm metrů, je stočené do mnoha kliček, poměrně úzké a pokryté kluzkou sliznicí. Klasická kapslová endoskopie sice dokáže pořídit snímky z celého střeva, ale neumožňuje odebrat vzorek tkáně ani provést léčebný zákrok. Dvojbalonová enteroskopie (DBE) tyto možnosti nabízí, její provedení však může být pomalé, přístroj může v trávicím traktu prokluzovat a vyšetření obvykle vyžaduje dva vyškolené pracovníky.
BIOSENTER problém s prokluzováním řeší poměrně elegantně. Jeho tělo obsahuje čtyři samostatně nafukovací komory. Dvě slouží k prodlužování a zkracování těla, další dvě umožňují jeho ohýbání do stran. Hlava i ocas jsou vybaveny segmenty s povrchem inspirovaným takzvaným kirigami, tedy japonskou technikou vystřihování a skládání papíru, kterou konstruktéři převedli do elastického materiálu. V nenafouknutém stavu je povrch hladký. Po nafouknutí se však jeho struktura promění v drobné trojrozměrné výstupky, které se zachytí o sliznici a pomáhají robotovi udržet stabilní polohu. Výsledná třecí síla dosahuje přibližně 1,5 newtonu. Bez této struktury by robot potřeboval zhruba o 150 % větší průměr kotvicích částí, což by znamenalo výraznější rozpínání střeva.
Samotný pohyb probíhá v několika opakujících se krocích: nejprve se ukotví ocas a tělo se protáhne dopředu. Poté se ukotví hlava, ocas se uvolní a přitáhne k přední části. Opakováním tohoto cyklu se robot posouvá vpřed po malých krocích, místo aby volně klouzal po střevní stěně. V laboratorních podmínkách dosáhl rychlosti přibližně 100 milimetrů za minutu. V potrubí pokrytém tkání se pohyboval rychlostí zhruba 43 milimetrů za minutu.
Co robot umí uvnitř střeva
BIOSENTER není jen pohyblivá trubička. Středem jeho těla prochází pracovní kanál o průměru šesti milimetrů, kterým lze zavádět různé nástroje. Ve studii publikované v Science Robotics autoři představili čtyři hlavní funkce:
- Kamera připevněná přímo k robotovi snímá vnitřní prostředí střeva v reálném čase.
- Lokální aplikace tekutiny umožňuje například cílené podání léčiva na konkrétní místo střevní sliznice.
- Bioptické kleštičky slouží k odběru vzorků tkáně.
- Odstranění drobných polypů nebo odběr větších vzorků tkáně umožňuje provádět také drobné léčebné zákroky.
Robota ovládá operátor pomocí bezdrátového joysticku. Samotný pohyb může probíhat podle předem naprogramovaných sekvencí, přepínání režimů a řízení směru však zůstává v rukou člověka. Autoři ve studii zmiňují také „potenciál pro plnou autonomii“, jde ale o budoucí cíl, nikoli o schopnost, kterou by zařízení už nyní nabízelo.
Ústy, nebo zezadu: co už bylo skutečně otestováno
V této souvislosti je důležité rozlišovat mezi zamýšleným způsobem použití a tím, co vědci skutečně ověřili. Robot je svými rozměry navržený tak, aby mohl projít jícnem. Studie schematicky znázorňuje jak zavedení ústy, tak konečníkem. Případné klinické použití by tak mohlo vycházet z podobných postupů jako dnešní dvojbalonová enteroskopie. Při zavedení ústy musí pacient podle běžných pokynů před vyšetřením nejméně osm hodin nejíst a nepít. Při zavedení konečníkem se naopak připravuje bezezbytkovou dietou a projímadlem. Takový postup popisuje například informovaný souhlas FNKV k dvojbalonové enteroskopii.
Pokusy na prasatech, které tvoří hlavní část studie, však probíhaly jinak. Samice prasat plemene Yorkshire o hmotnosti 43 až 90 kilogramů byly uvedeny do celkové anestezie. Chirurgové následně provedli laparotomii, tedy otevření břišní dutiny, a vytvořili přibližně 1,5 centimetru dlouhý otvor do žaludku. Teprve tímto otvorem zavedli robota do tenkého střeva.
Při experimentech BIOSENTER prošel přibližně dva metry střeva za jedenáct minut. V podrobnějších výsledcích autoři uvádějí vzdálenost až dva až tři metry. Histologické vyšetření odebrané tkáně neprokázalo rozdíly mezi kontrolními a ošetřenými úseky. Při následném vizuálním hodnocení nebylo patrné ani makroskopické poškození střevní stěny.
Zavedení přirozenou cestou, tedy ústy nebo konečníkem, je proto zatím zamýšleným způsobem klinického použití. V živém zvířecím modelu však tento postup nebyl plně předveden.
Srovnání s tím, co už v Česku existuje
V českých nemocnicích se vyšetření tenkého střeva provádí ve specializovaných centrech. Balonkovou enteroskopii nabízí například Fakultní nemocnice Královské Vinohrady nebo IKEM. FNKV uvádí, že dvojbalonová enteroskopie obvykle trvá jednu až dvě hodiny. Výkon se provádí v analgosedaci nebo s lokálním znecitlivěním a mezi možná rizika patří krvácení či proděravění střevní stěny.
BIOSENTER by oproti tomu mohl nabídnout menší potřebu rozpínání střeva, lepší přilnavost díky povrchu inspirovanému kirigami a jednodušší obsluhu. Namísto dvou vyškolených pracovníků by mohl stačit jeden operátor s joystickem. Všechna tato srovnání však zatím vycházejí pouze z předklinických experimentů. Studie na lidech dosud neproběhly, takže nejsou k dispozici údaje o bolesti, snášenlivosti zákroku ani následné rekonvalescenci pacientů.
Zajímavé je také srovnání s jiným směrem vývoje. Tým Čchingsonga Süa z Univerzity v Macau pracuje na magneticky ovládaném polykatelném robotovi velikosti pilulky, který projde trávicím traktem a následně přirozeně odejde z těla. Výzkumníci v Macau tedy sází na bezdrátový pohyb a ovládání pomocí externích magnetů. Tým z MIT naopak vyvíjí zařízení určené k přesnějšímu mechanickému pohybu, ukotvení ve střevě a provádění zákroků prostřednictvím pracovního kanálu. Oba přístupy řeší stejný problém, ale každý jiným způsobem.
Kdy se to dostane k pacientům
Studie vyšla teprve v říjnu 2026 a její autoři uvádějí, že dalším krokem bude testování v modelech, které budou lépe odpovídat skutečným klinickým podmínkám, a také přímé kvantitativní srovnání se současnou dvojbalonovou enteroskopií. Zároveň výslovně upozorňují, že BIOSENTER má stávající metody enteroskopie především doplnit, nikoli úplně nahradit. Robot je navíc stále připojený k externímu řídicímu systému. Nejde tedy o volně se pohybující kapsli, kterou pacient spolkne a dál se o ni nemusí starat.
Než se zařízení dostane do běžné nemocniční praxe, bude muset projít klinickými studiemi na lidech, získat potřebná regulatorní schválení a zvládnout přípravu výroby. Reálně tedy půjde spíše o několik let než o měsíce. Přesto představuje BIOSENTER zajímavý posun ve vývoji technologií pro vyšetření tenkého střeva. Ne proto, že připomíná hada, ale především proto, že se snaží automatizovat jednu z nejnáročnějších částí hluboké enteroskopie – pohyb v tenkém střevě – a zároveň zachovat možnost provádět přímo na místě diagnostické i léčebné zákroky.
Čtyřmetrový robot z Číny uzvedne půl tuny a má pracovat i pod vodou. Na videu vypadá jako ze sci-fi
Tesla spustila výrobu humanoidního robota Optimus, ale čísla mluví jasně. Zisk padl o 43 %, zákazníci nejsou
Tokijská policie chce nehody rekonstruovat pomocí AI a 3D simulace. Vyšetřovatel se podívá očima řidiče i chodce
Vědci použili ultrazvuk na korály a zjistili, co šlo dosud odhalit jen jejich rozříznutím. Objev může změnit záchranu útesů
Mercedes-Benz prodal svou síť nabíječek po pouhých třech letech. Vydělávat na ní se prostě nedařilo