Nadšenec sestrojil dron s jedinou vrtulí a bez servomotoru. Točivý moment mění 300krát za sekundu, aby vůbec letěl
Softwarový inženýr Joshua Bird postavil ve svém pokoji 3D tištěný dron s jedním motorem, který letí díky 300 řídicím pulzům za sekundu.
Obsah článku
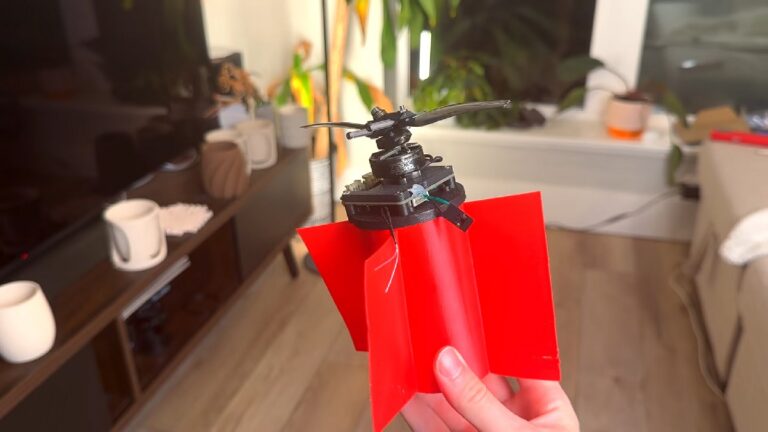
Jeden motor, žádné servomotory, žádný ocasní rotor. Přesto se stroj dokáže vznést, stabilizovat a reagovat na řídicí povely. Bird vyměnil mechanickou složitost za náročné softwarové řízení. Místo čtyř motorů jako u kvadrokoptéry nebo servy ovládaného mechanismu s naklápěcím talířem, známého jako swashplate, využívá jediný rotor s pasivně výkyvným nábojem.
Řízení zajišťuje software, který přibližně 300krát za sekundu upravuje točivý moment motoru. Jednotlivé změny jsou synchronizované s okamžitou polohou rotorových listů. Když motor v určité fázi otáčky zrychlí nebo zpomalí, listy díky kloubovému uložení v náboji reagují na změny zatížení a rotorový disk vytvoří nerovnoměrné rozložení vztlaku. Díky tomu se dron může naklonit požadovaným směrem.
Takové řízení klade vysoké nároky na rychlost regulace i přesnost časování. Při rychlosti kolem 20 000 otáček za minutu se rotor otočí o 120 stupňů za milisekundu. I zpoždění pouhých 0,2 milisekundy tak odpovídá přibližně 24 stupňům rotace, což může být pro přesné řízení zásadní.
Jak letí dron s jedinou vrtulí
Klasická kvadrokoptéra řídí náklon změnou otáček jednotlivých motorů. Vrtulník s běžným uspořádáním zase mění úhel listů pomocí mechanismu zvaného swashplate, který ovládají servomotory. Bird se obešel bez obou těchto řešení. Jeho rotor má v náboji pasivní kloub, díky němuž se listy mohou mírně vychylovat.
Motor dostává periodické změny točivého momentu synchronizované s úhlem rotace. V jedné fázi otáčky zrychlí, v jiné zpomalí. Tím se mění chování listů a rozložení vztlaku na rotorovém disku. Dron tak může řídit náklon kolem příčné a podélné osy, tedy pohyby označované jako pitch a roll, aniž by potřeboval další pohonné jednotky nebo servomotory.
Samotný princip není nový. Laboratoř ModLab na Pensylvánské univerzitě publikovala výzkum nedostatečně aktuovaného rotoru (underactuated rotor) už v letech 2013, 2015 a 2018. Zajímavá je především Birdova praktická realizace: malý prototyp s 3D tištěnými součástmi, který vznikl mimo tradiční průmyslový vývoj a jehož konstrukci i software autor zveřejnil jako open-source. Projekt si lze prohlédnout na GitHubu.
Proč běžný regulátor nestačí
Jednou z největších překážek při vývoji byly regulátory motoru, známé jako ESC. Běžné regulátory používané u dronů často odhadují polohu rotoru podle zpětného elektromotorického napětí motoru. Při prudkých a přesně načasovaných změnách točivého momentu, které Birdův koncept vyžaduje, však takový způsob řízení nemusí být dostatečně spolehlivý. Motor může ztratit synchronizaci a zastavit se.
Bird proto použil regulátor moteus r4.11 od americké společnosti mjbots. Mezi jeho důležité vlastnosti patří:
- Absolutní magnetický enkodér – měří úhlovou polohu rotoru, takže ji regulátor nemusí pouze odhadovat.
- FOC řízení s frekvencí 15–30 kHz – umožňuje přesně a rychle regulovat proud motoru, a tím i jeho točivý moment.
- Komunikace CAN-FD – umožňuje přenos řídicích dat s vysokou propustností. Bird navíc přesunul generování časově kritických řídicích signálů přímo do regulátoru, aby omezil zpoždění způsobená komunikací mezi jednotlivými částmi systému.
Regulátor se v době vzniku původního textu prodával za přibližně 94 USD, tedy zhruba 2 200 Kč bez případných dalších nákladů. Cena i dostupnost se mohou měnit. Pro tento konkrétní návrh je přesné řízení motoru zásadní: bez dostatečně rychlé a spolehlivé regulace by bylo obtížné dosáhnout požadovaného chování rotoru.
Orientace v prostoru: IR maják místo kompasu
Zbývá otázka, jak dron pozná svou orientaci. Jeho tělo se může pomalu otáčet kolem svislé osy, protože s jediným motorem je řízení tohoto pohybu, označovaného jako yaw, výrazně komplikovanější než u běžné kvadrokoptéry.
Bird nepovažoval magnetický kompas v blízkosti motoru za dostatečně spolehlivý, a proto zvolil alternativní řešení: infračervený referenční systém typu Lighthouse. V místnosti je umístěn maják, jehož signály zachycuje senzor na dronu. Na jejich základě může systém určit svou orientaci vůči pevné referenci.
Toto řešení však omezuje možnosti použití. Prototyp je určen především k létání v interiéru, kde má k dispozici potřebnou infračervenou referenci. Jako možný směr dalšího vývoje se nabízí optický systém, například lineární kamera snímající okolí, který by mohl omezit závislost na pevně umístěném majáku. Bez potvrzených podrobností ale nelze říct, kdy nebo zda se takové řešení objeví v další verzi.
Co by to znamenalo postavit si ho doma
Bird zveřejnil projekt jako open-source. V repozitáři jsou mimo jiné konstrukční soubory ve formátech Fusion 360 a STEP a odkazy na upravené verze firmwaru ArduPilot a moteus. To však neznamená, že si lze dron snadno sestavit podle hotového návodu během jednoho víkendu.
Projekt vyžaduje kombinaci několika dovedností a vybavení. Stavitel musí zvládnout výrobu přesných mechanických dílů, práci s ložisky a rotorovým nábojem, pájení i komunikaci přes CAN-FD. Důležitá je také orientace ve firmwaru a schopnost upravovat a kompilovat jeho různé části. Samostatnou výzvou je samotná výroba součástí: některé technické materiály, například filament PPA-CF vyztužený uhlíkovými vlákny, jsou drahé a jejich tisk vyžaduje odpovídající vybavení. Cena konkrétního materiálu se navíc liší podle výrobce a balení.
Ani sestavením všech součástí práce nekončí. Následuje náročné ladění regulace, řešení vibrací a testování stability. U stroje, který spoléhá na přesné časování změn točivého momentu, mohou i malé mechanické odchylky nebo chyby v nastavení výrazně ovlivnit letové vlastnosti.
Pro české zájemce o podobné projekty existuje několik míst, kde lze získat přístup k vybavení nebo se setkat s dalšími nadšenci. Pražský PrusaLab nabízí makerspace se zázemím pro 3D tisk, CNC obrábění a elektroniku. Komunitu zaměřenou na robotiku, 3D tisk a experimentální hardware pravidelně propojuje také Maker Faire Praha.
Elegantní slepá ulička, nebo zárodek něčeho většího?
Birdův dron představuje zajímavý inženýrský kompromis. Mechanická konstrukce je na první pohled jednoduchá: jeden motor, několik 3D tištěných dílů a kloubový náboj rotoru. Velká část složitosti se ale přesouvá do softwaru, senzoriky a přesného řízení motoru.
Takové řešení má také své nevýhody. Kvadrokoptéra může díky nezávislým motorům upravovat tah v různých částech stroje a v některých případech částečně kompenzovat výpadek jedné pohonné jednotky. U Birdova prototypu je jediný motor současně hlavním zdrojem tahu i součástí řídicího mechanismu. Jeho selhání proto znamená ztrátu pohonu a špatně načasované řídicí zásahy mohou narušit stabilitu.
Pro běžné uživatele tak zatím nejde o praktickou náhradu klasických dronů. Pro výzkumníky, konstruktéry a komunitu makerů je však projekt zajímavou ukázkou toho, jak lze známý technický problém řešit jinak. Ukazuje, že počet motorů nemusí být jedinou cestou k řízení letu a že část mechanické složitosti lze nahradit sofistikovaným řízením. Není to nutně řešení pro každého, ale rozhodně jde o pozoruhodný experiment.
Teenager si koupil 3D tiskárnu za 11 tisíc a ze sklepa rodičů vydělal miliony. Pomohlo mu jedno virální video s 50 miliony zhlédnutí
Evropa za 90 milionů vyvinula unikátní podmořské drony. Nepotřebují GPS, využívají trik, který ryby znají miliony let
Nová Tesla Roadster umí díky technologiím SpaceX létat. Nejdražší verze stojí přes 5,5 milionu, předobjednávky už běží
Šéf Microsoftu chce u AI „záchrannou brzdu“. Firmy prý opakovaně ztrácí kontrolu nad vlastními modely
Nokia a BlackBerry už dávno nevyrábí mobily, jak je známe. Jeden ale vydělává miliardy na něčem, co byste nečekali